"머스크 말 믿었는데"..테슬라 구형 FSD 자율주행, 치명적 한계 드러나나?
[오토트리뷴=김예준 기자] 운전자의 개입 없이 완벽한 자율주행을 구현하겠다는 일론 머스크의 비전이 점차 현실로 다가오고 있지만, 여전히 완벽한 단계에 도달하기까지는 넘어야 할 산이 많아 보인다.
최근 구형 하드웨어가 탑재된 테슬라 차량이 자율주행 중 도로 위의 장애물을 인식하지 못해 사고를 일으키면서, 소프트웨어 업데이트만으로 하드웨어의 성능 차이를 극복할 수 있는지에 대한 의문이 제기되고 있다.
기술적 진보가 빠르게 이어지는 가운데, 최신 소프트웨어와 구형 하드웨어 간의 불일치가 자율주행의 완전성을 저해하는 새로운 변수로 떠오르는 모양새다.
ㅡ
HW3 제약 속 배포된 V14 라이트,
도로 위 장애물 미인식 사고 발생
ㅡ
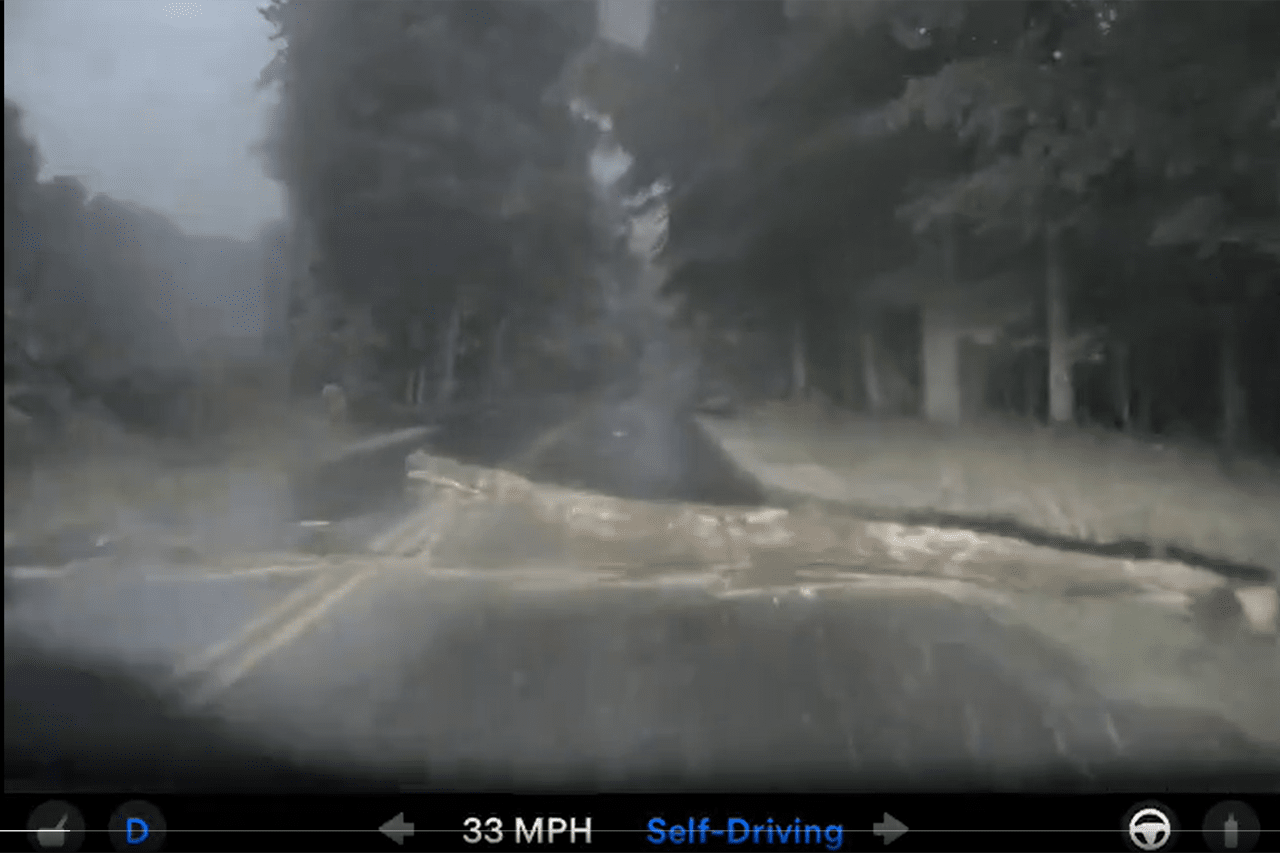
하드웨어 3(HW3) 사양이 탑재된 테슬라 차량에서 사고가 발생했다. 해당 차량에는 HW3 환경에서도 최신 자율주행 성능을 구현할 수 있도록 시스템을 간소화한 'FSD V14 라이트' 버전이 적용되어 있었다.
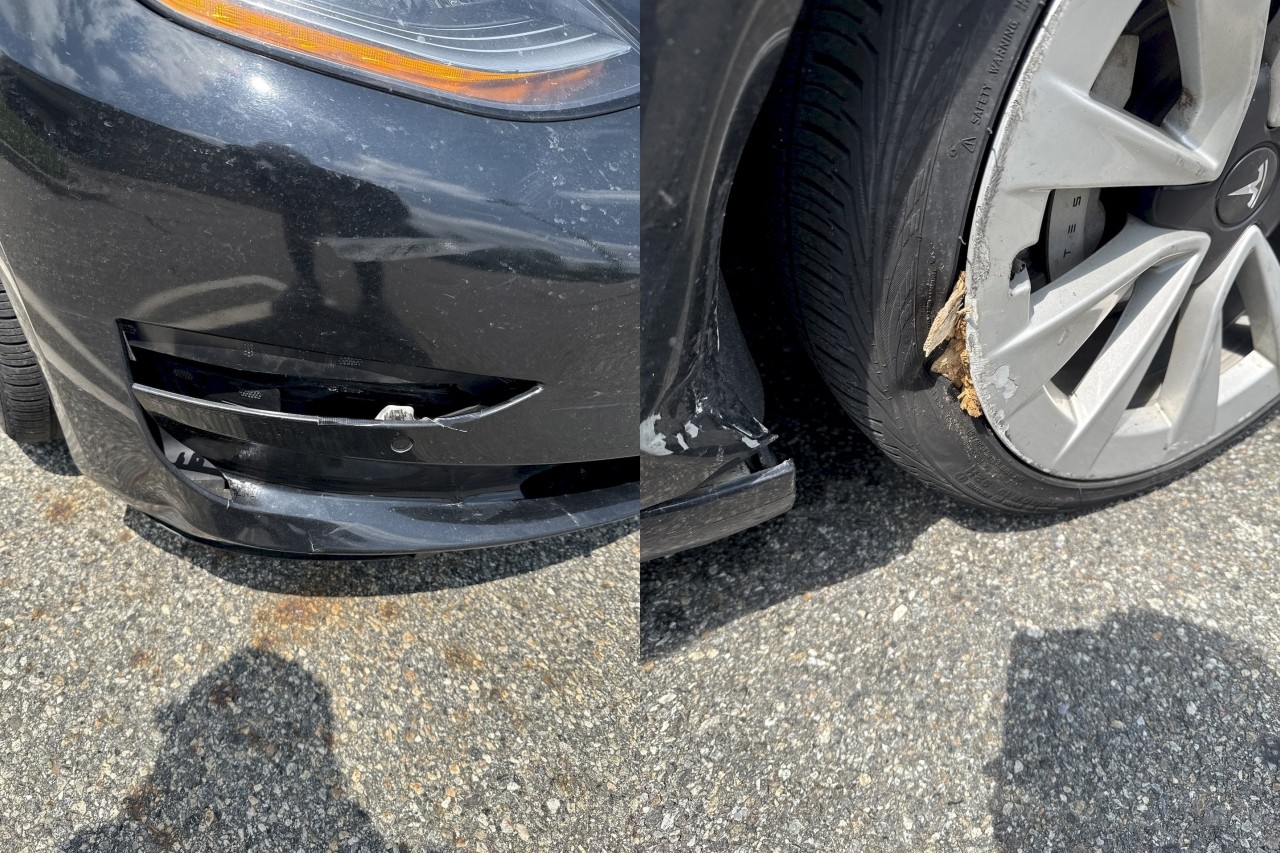
그러나 해당 차량은 도로 위에 쓰러져 있던 통나무를 인식하지 못하고 그대로 충돌했다. 운전자가 동일한 환경을 재현해 보았으나 시스템은 끝내 장애물을 감지하지 못했으며, 일각에서는 구형 카메라의 해상도 한계나 프로세서의 과열 현상 등을 원인으로 추정하고 있다.
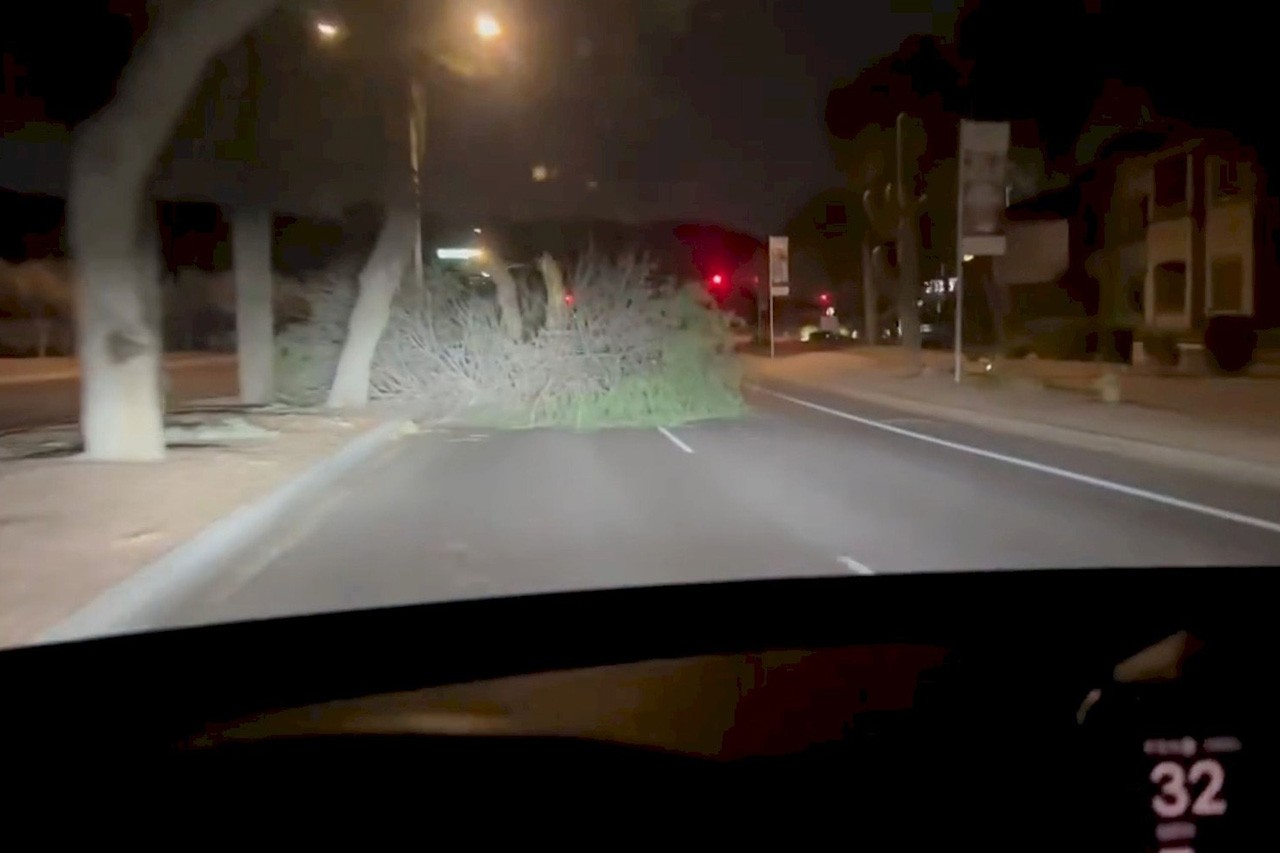
업계에서는 현재 배포 중인 FSD가 운전자의 주의를 요구하는 '감독형' 시스템인 만큼 사고의 전적인 책임을 제조사에 묻기는 어렵다고 보면서도, 인식 시스템의 한계가 드러난 점에 대해서는 다각도로 분석이 필요하다는 반응이다.
ㅡ
하드웨어 격차와 소프트웨어의 한계,
완벽한 자율주행 구현의 과제
ㅡ
이번 사고를 계기로 일론 머스크의 과거 구상에 의문이 이어지고 있다. 단순한 소프트웨어 업데이트만으로 모든 테슬라 차량에 동일한 수준의 완전자율주행을 제공할 수 있다는 주장에 허점이 드러났기 때문이다.
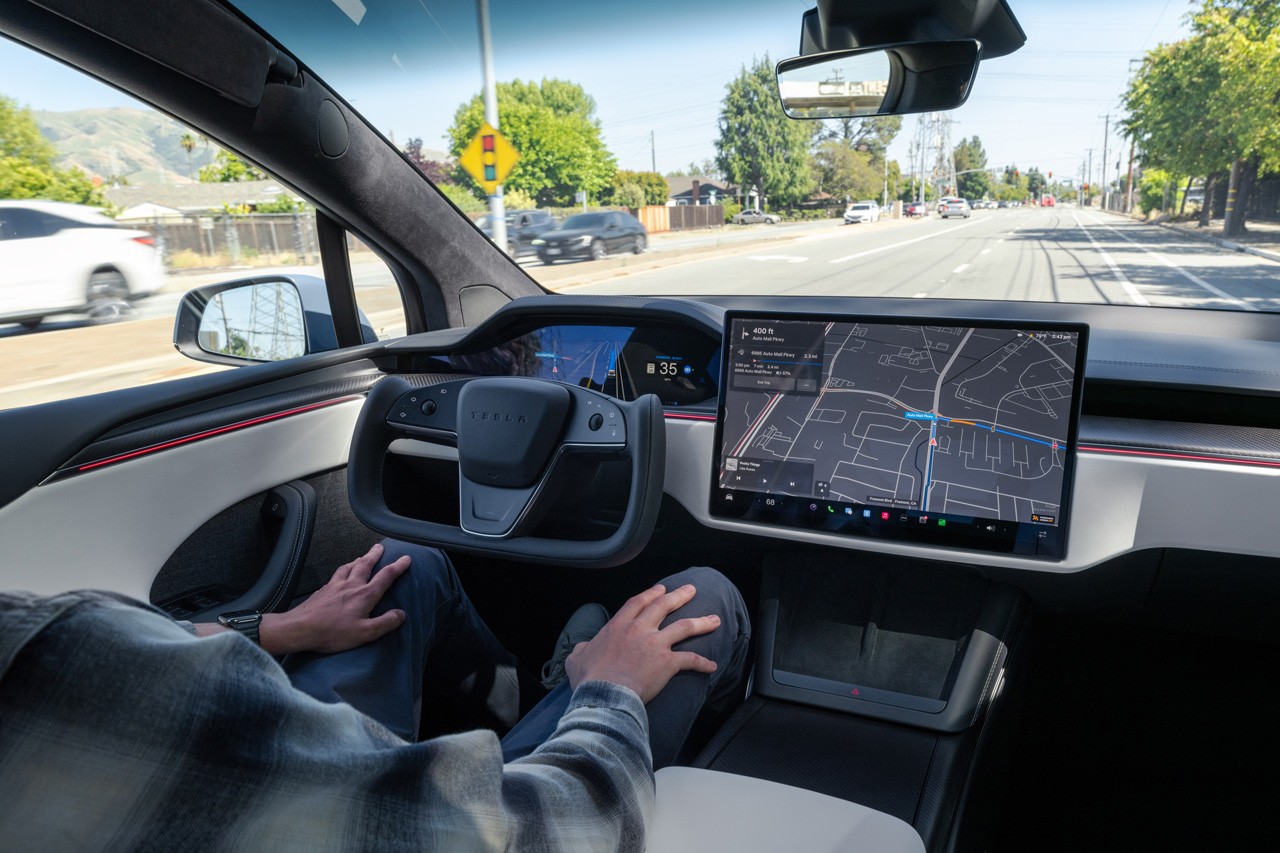
HW3와 최신 HW4 간의 센서 및 처리 장치 성능 격차가 엄연히 존재하는 상황에서, 고사양 소프트웨어를 무리하게 간소화해 구형 차종에 적용할 경우 예치 못한 오류가 발생할 가능성을 배제할 수 없기 때문이다.
전문가들은 구형 하드웨어의 물리적 제약을 인정하고, 최신 소프트웨어와의 최적화를 완벽하게 이뤄내는 것이 향후 자율주행 소프트웨어 보급의 핵심 과제가 될 것이라고 분석한다.
ㅡ
사이버캡 일정 변경과 안전성 논란,
스티어링 휠 유무에 쏠린 시선
ㅡ
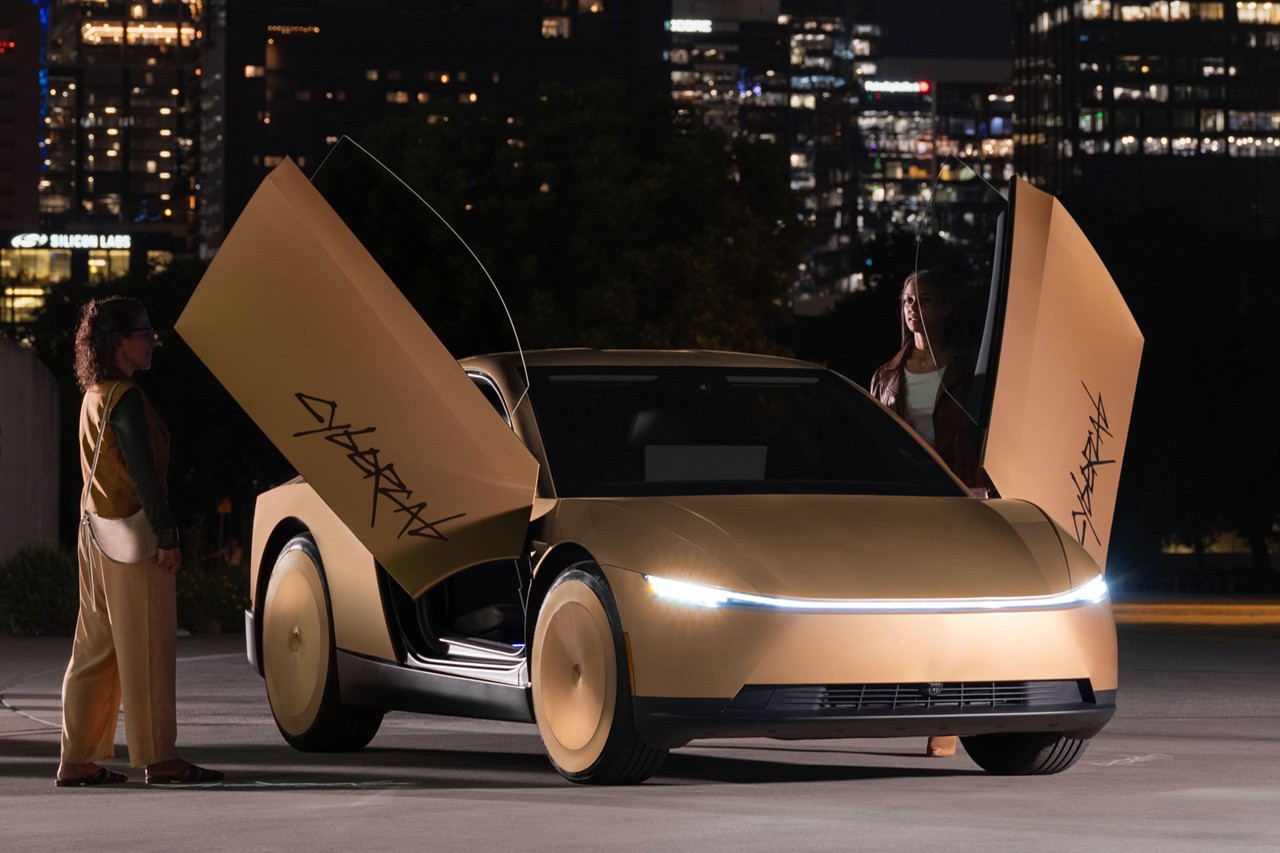
이러한 기술적 진통은 최근 테슬라가 추진 중인 무인 자율주행 로보택시 '사이버캡(Cybercab)'과 맞물려 다양한 해석을 낳고 있다. 당초 행사 일정이 변경되며 여러 추측이 나오기도 했으나, 테슬라는 일정을 재정비하며 로보택시 비전을 이어가고 있다.
다만 스티어링 휠과 가속 페달이 완전히 제거된 사이버캡의 특성상, 이번 사고처럼 예상치 못한 도로 장애물 인식 오류가 발생했을 때 운전자가 개입할 수 없다는 점에서 안전성에 대한 우려도 공존한다.
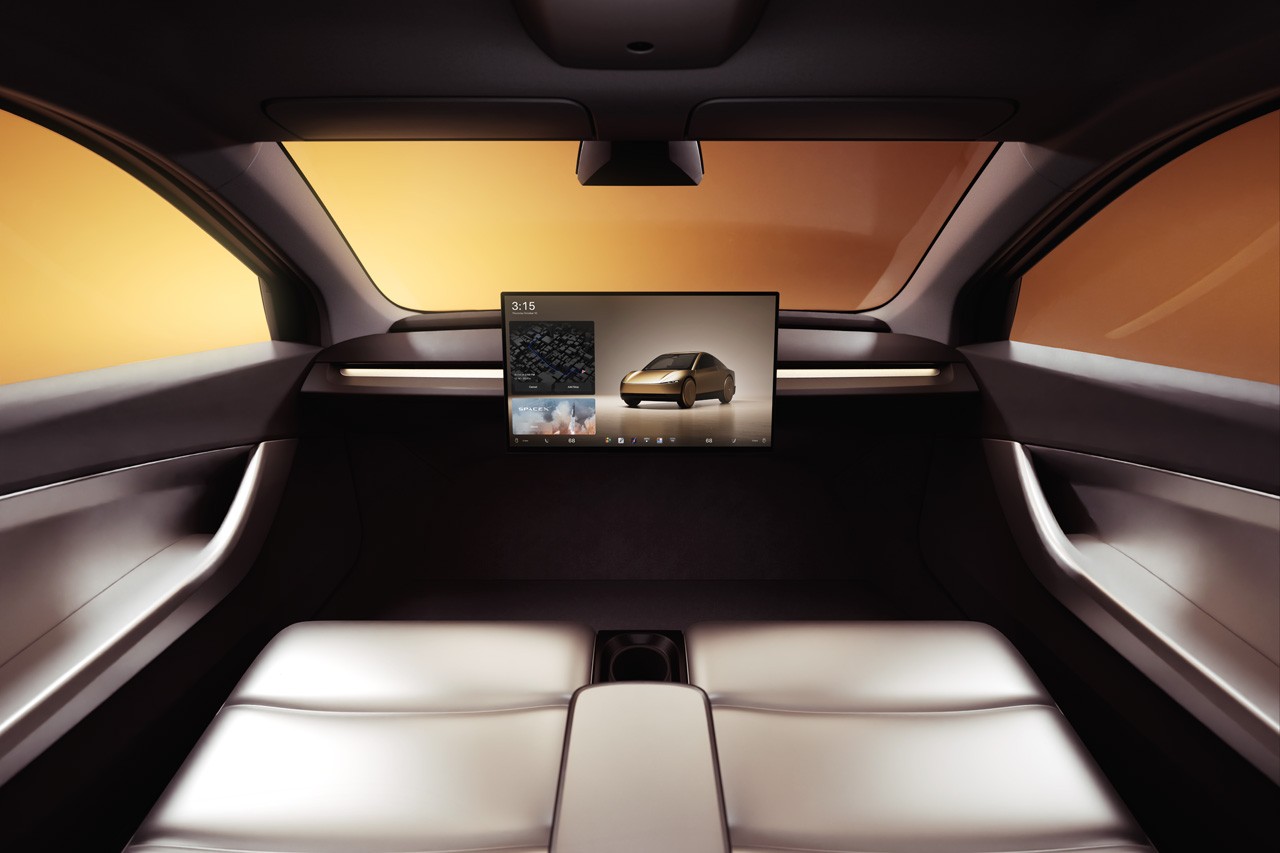
결국 운전자가 비상 상황에 즉시 개입할 수 있는 '감독형 FSD'가 현시점에서는 가장 현실적이고 안전한 대안이라는 평가가 나오는 가운데, 테슬라가 이번 사고에서 드러난 기술적 과제를 어떻게 극복해 나갈지 귀추가 주목된다.
김예준 기자 [email protected]